Q:AI Agent如何訓練Microduck機器人完成空翻?
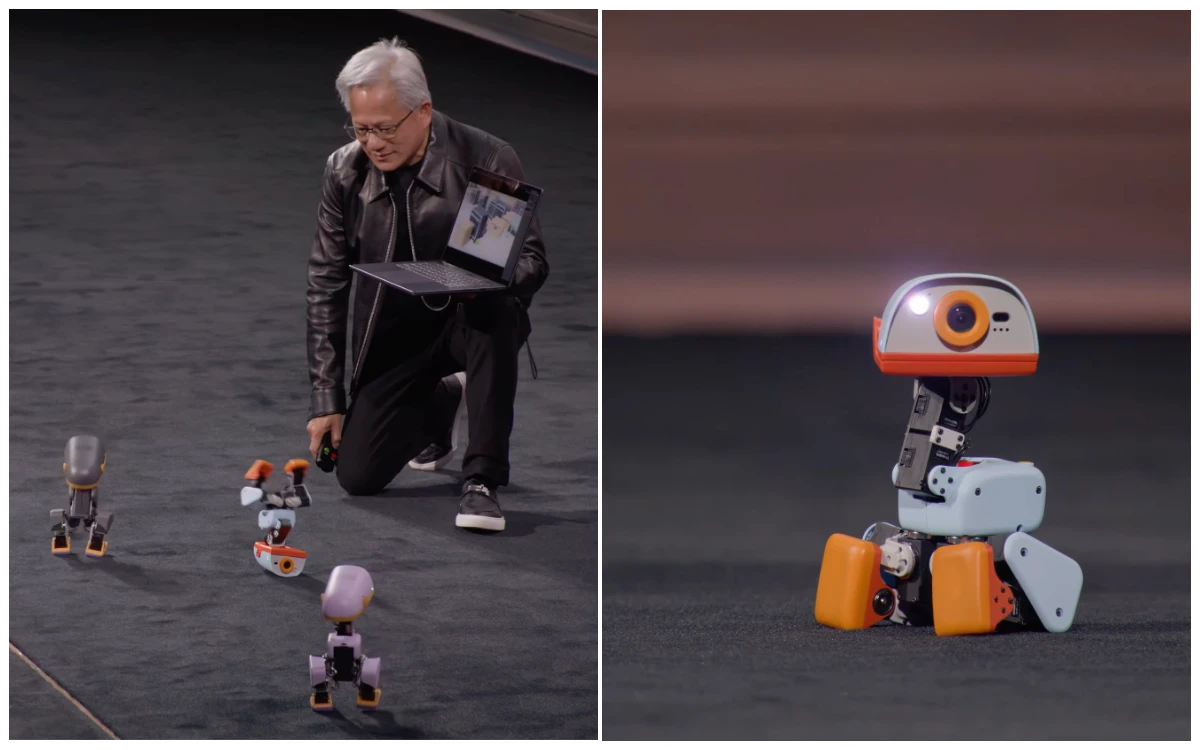
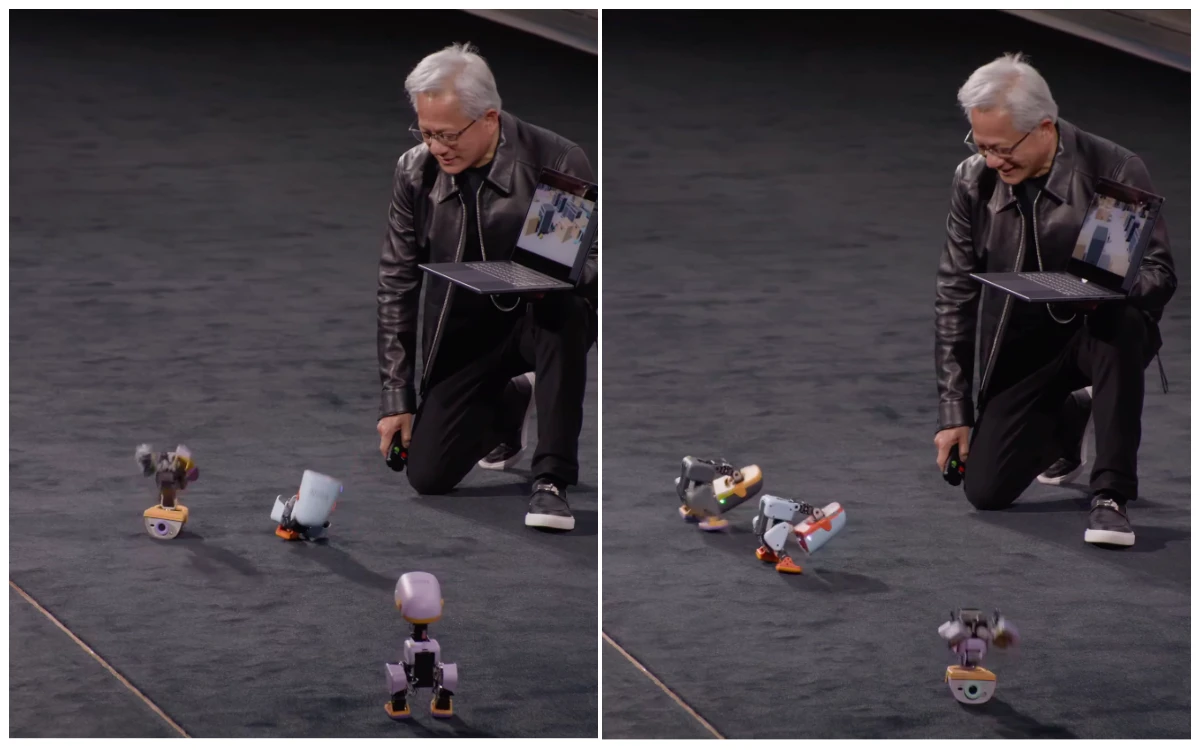
毫無疑問,這隻機器鴨是這場示範的焦點,但真正讓這場示範值得深入探討的,是其背後的技術。
🔗 延伸閱讀《有片|黃仁勳帶貨效應!機器鴨Microduck預購破2萬台 翻筋斗、裝死萌翻全場》
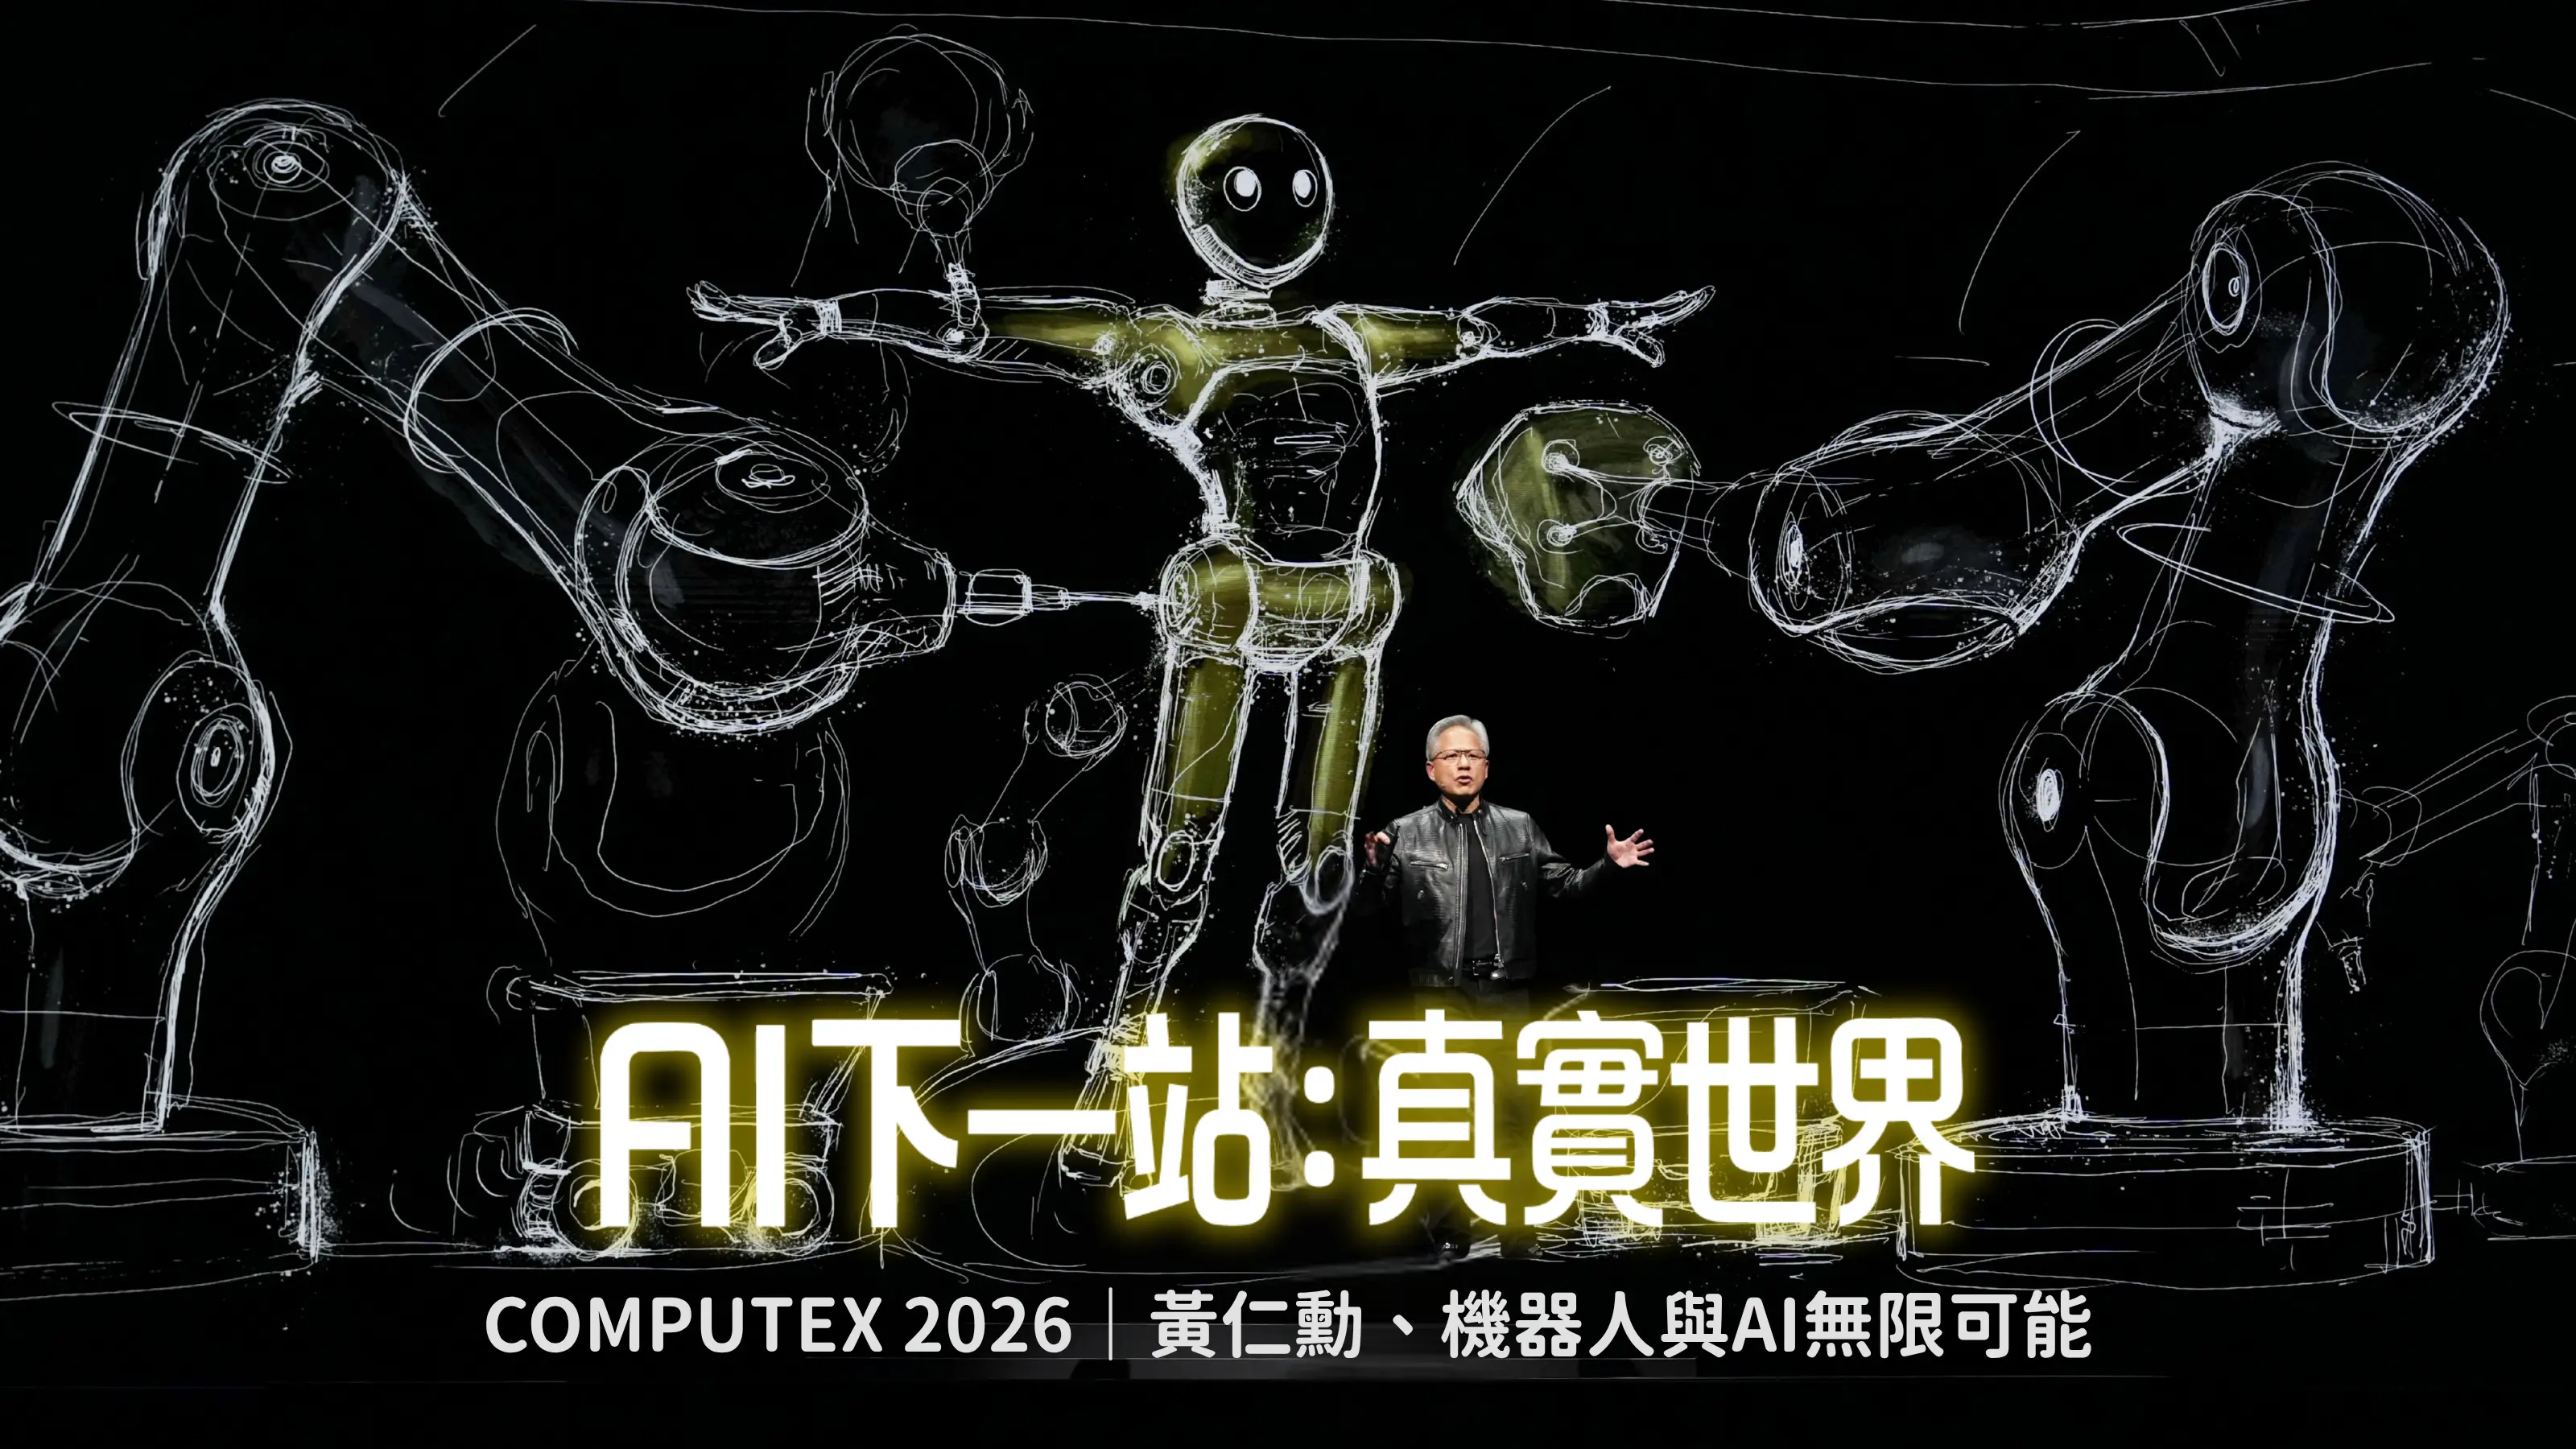
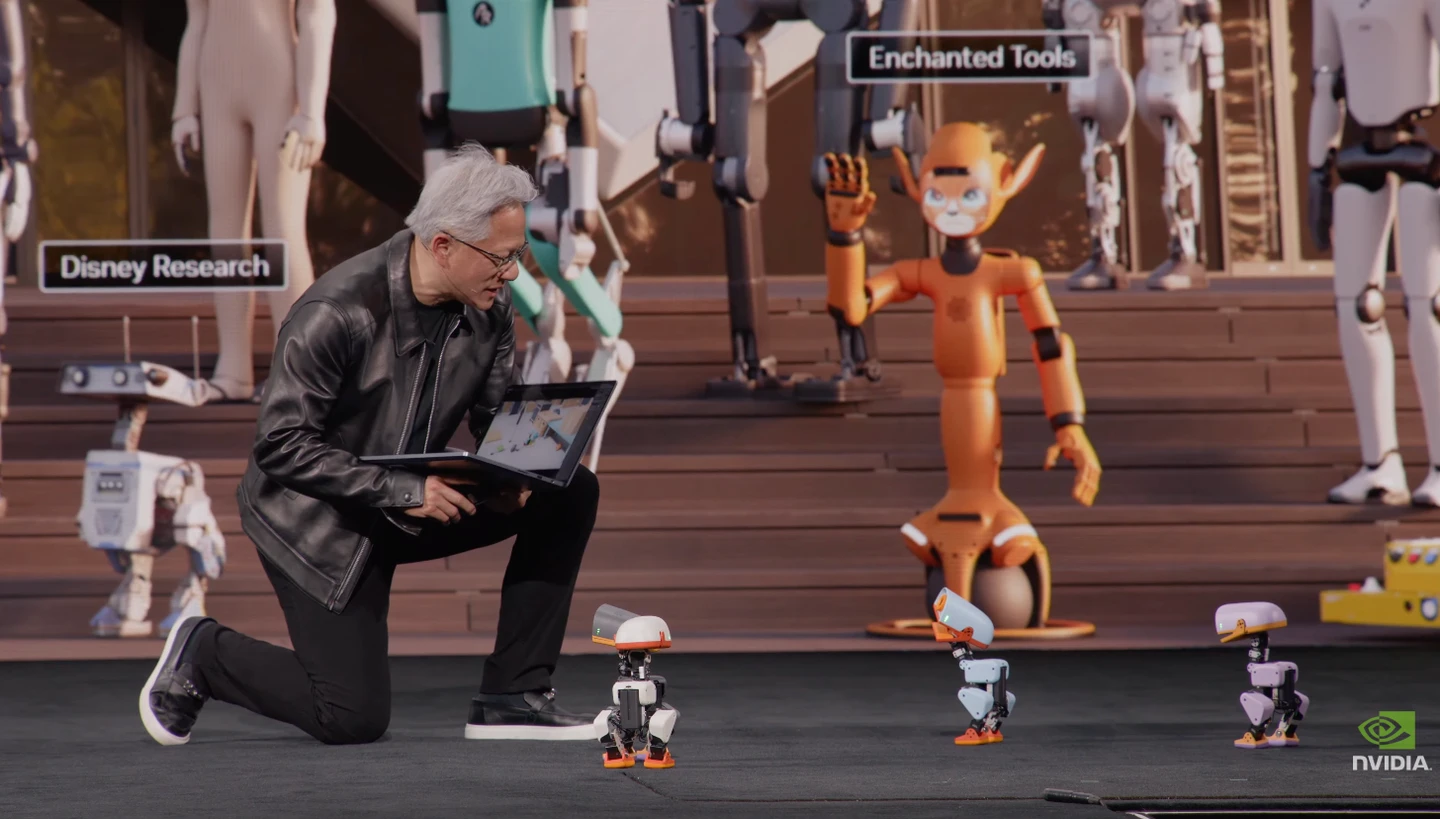
NVIDIA結合RTX Spark平台、AI Agent與機器人模擬工具,展示如何在虛擬環境中訓練Microduck、進行測試,再讓它在真實世界中執行動作。
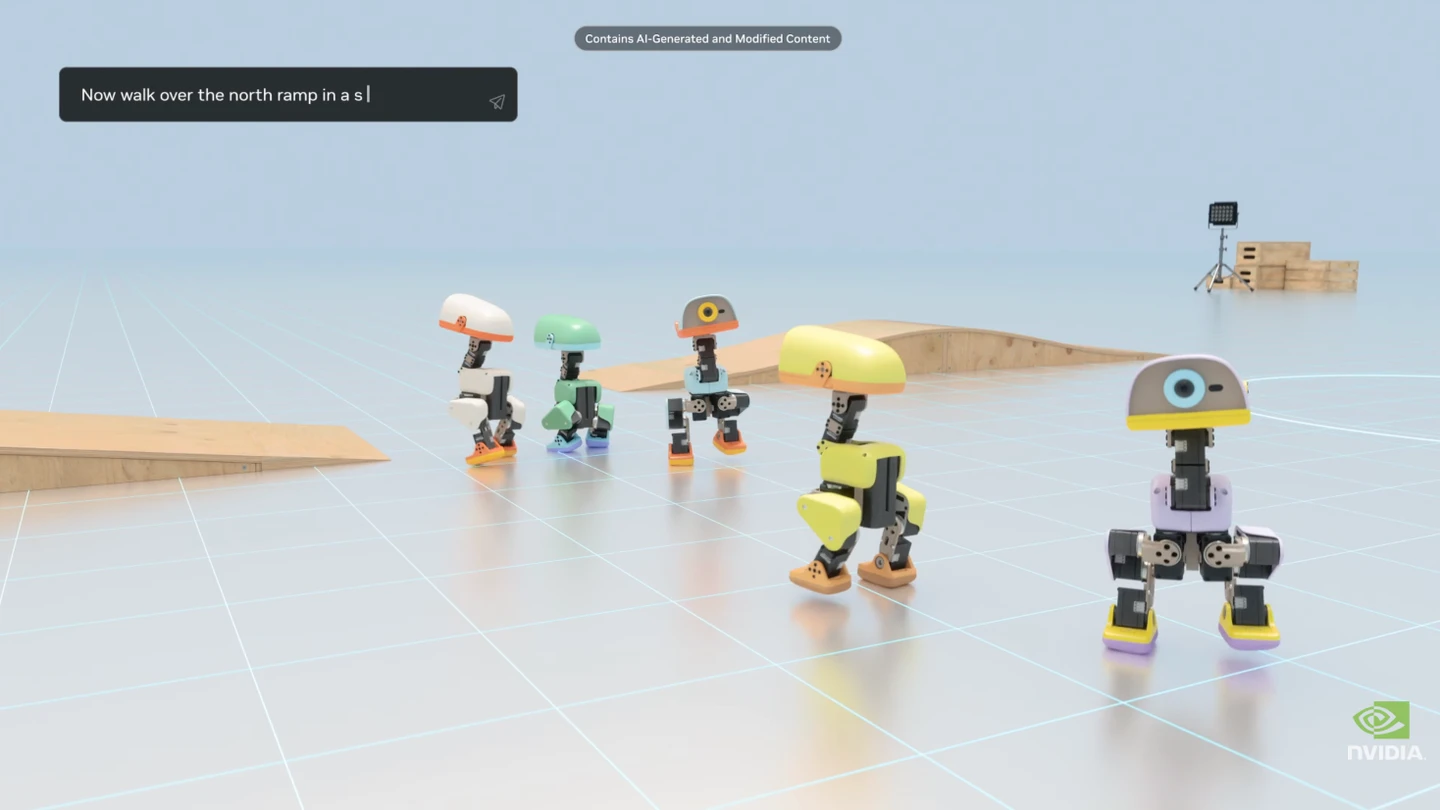
這個流程也會在模擬環境中,同時訓練數千個虛擬機器人。
Q:NVIDIA如何運用AI訓練Microduck?
要讓機器人學會執行某個動作並不困難,真正困難的是確保它能順利完成動作。這正是模擬技術發揮作用的地方。
據《GADGETS NOW》指出,在Microduck的示範中,NVIDIA運用AI Agent協助建立虛擬環境,讓機器人在其中學習如何移動及探索環境。
整個工作流程使用NVIDIA Isaac Sim建立模擬場景,並透過Isaac Lab訓練機器人。數千個虛擬Microduck可在雲端同時進行訓練。
當模擬中的機器人跌倒時,訓練流程會利用這次經驗來改善其動作策略。這項技術的目標,是發展出能夠應用於實體機器人的行為策略,而不是一再透過實體硬體反覆試驗。
訓練完成後,系統會將訓練所得的策略下載至RTX Spark進行評估,再部署至實體Microduck。簡單來說,機器人可以先在虛擬世界中試錯,而不必在真實世界中反覆嘗試。
Q:NVIDIA RTX Spark扮演什麼角色?
RTX Spark的設計目標,是讓AI模型與AI Agent能在Windows個人電腦上於本機執行。在NVIDIA的示範中,RTX Spark作為執行相關Agent與工具的系統,用於規劃及評估機器人訓練工作流程。
以下說明各項主要技術在整個流程中的作用:
NVIDIA RTX Spark:執行AI Agent,並支援本機開發與評估
Hermes Agent:提供用於協調任務的Agent框架
Nemotron 3.5 Bolt 74B:協助規劃工作流程與任務
NVIDIA Isaac Sim:建立並模擬機器人的虛擬環境
NVIDIA Isaac Lab:在模擬環境中訓練機器人行為
雲端運算:處理涉及數千個模擬機器人的大規模訓練工作負載
這套工作流程也運用了FreeCAD、Blender、Omniverse及Newton物理引擎等工具,用來建構虛擬環境,並模擬機器人的運動方式。
其中一項重要區別是:RTX Spark並不是單靠自身就能讓小鴨學會空翻,它是整體技術架構的一部分,而這套架構還包含AI Agent、模擬、訓練與測試等環節。
Q:Microduck是什麼、能做什麼?
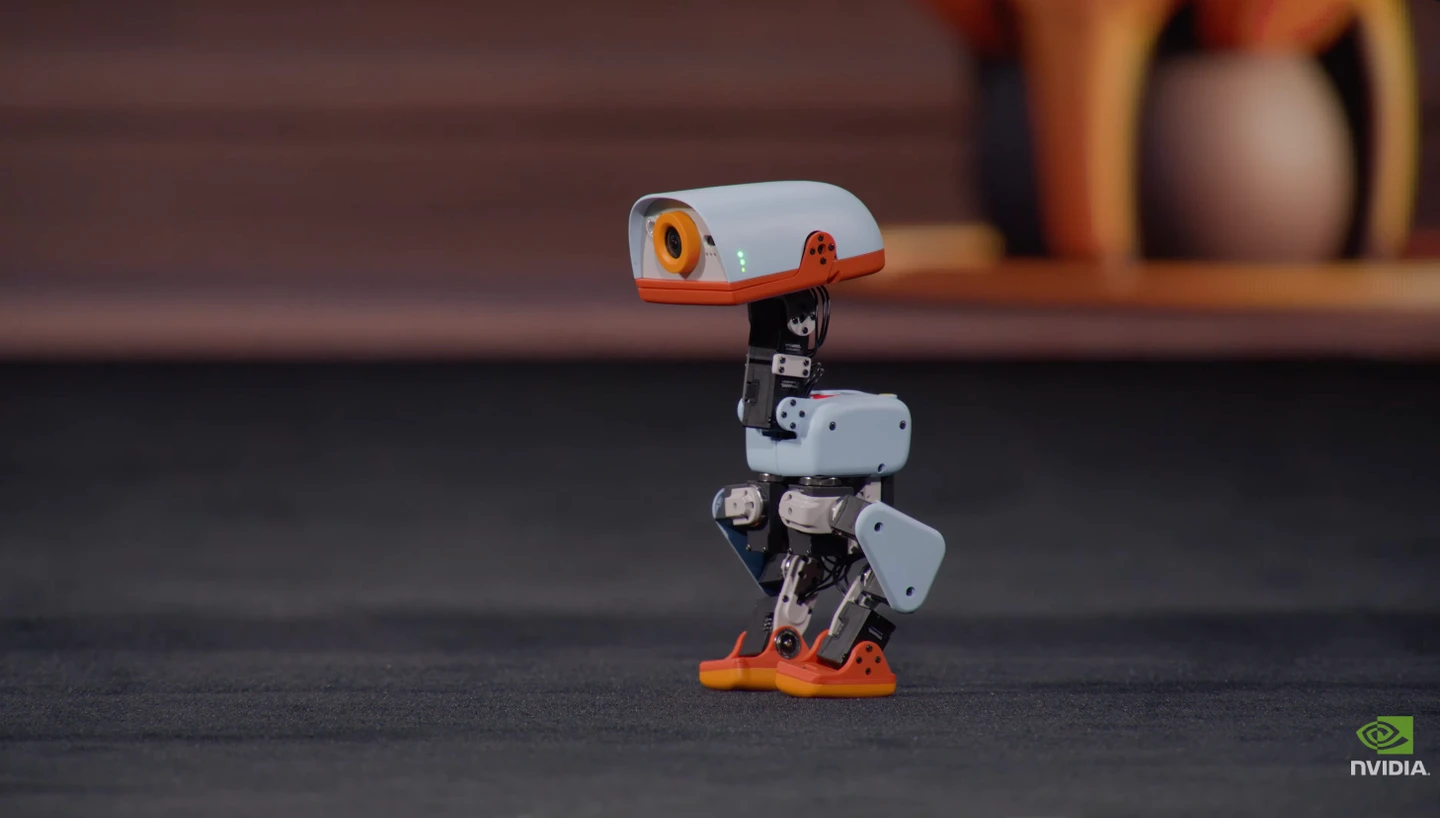
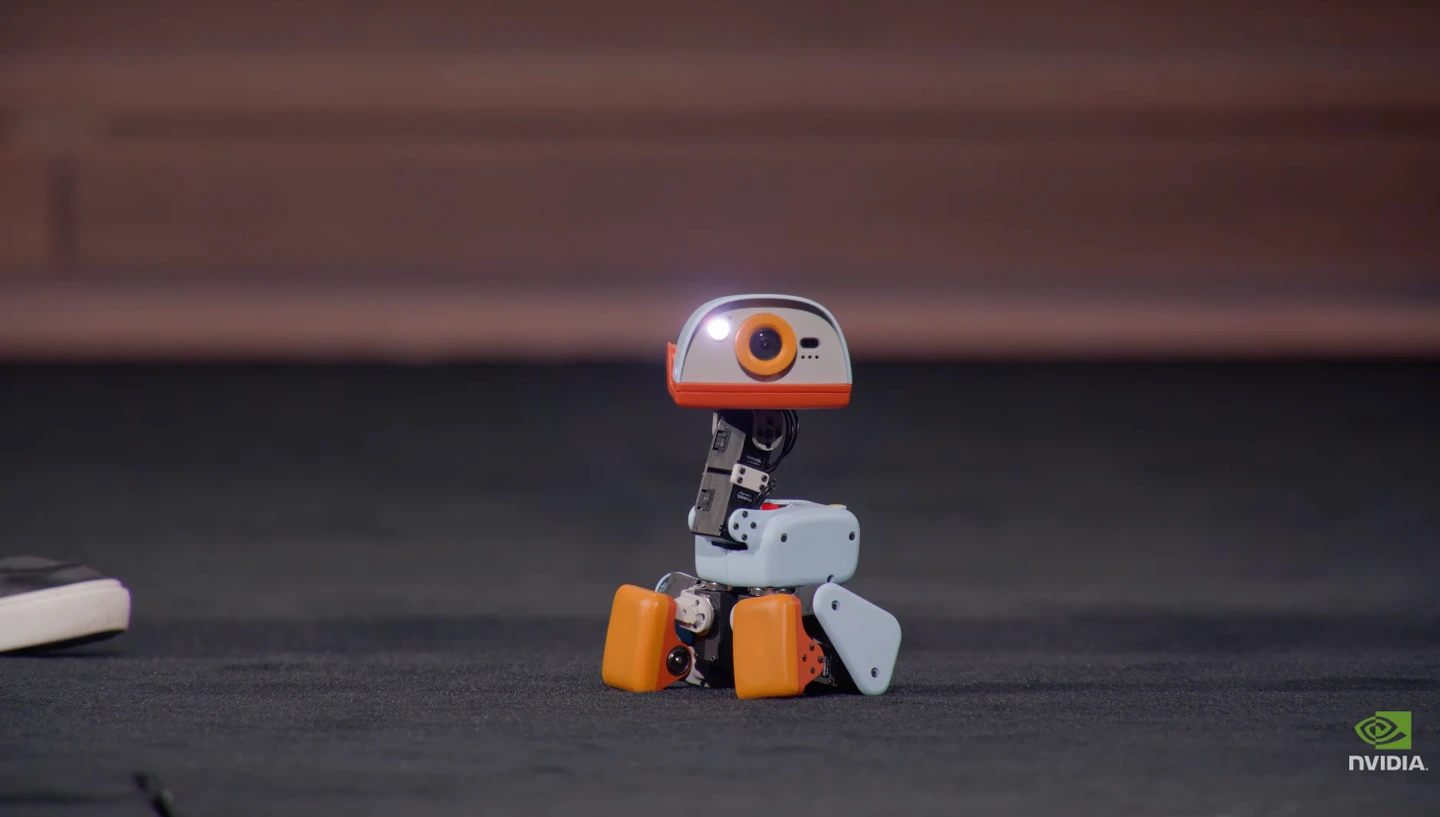
Microduck是一款由Pollen Robotics開發的小型開源雙足機器人,而Pollen Robotics隸屬於Hugging Face。它的身高約25公分,重量約780公克,小巧到足以放在桌面上。
儘管外型活潑可愛,Microduck的設計對象是對機器人技術與強化學習感興趣的使用者。開發者可以使用其開源軟體,在模擬環境中訓練新的行為,再將這些行為轉移至實體機器人。
以下是Microduck規格詳細資訊:
身高:25公分
重量:約780公克
馬達:15個
感測器:相機、光達(LiDAR)及2個慣性測量單元(IMU)
內建行為:行走、坐下、蹲伏及其他動作
軟體:開源機器人技術與強化學習技術堆疊
售價:399美元,未含稅金及運費
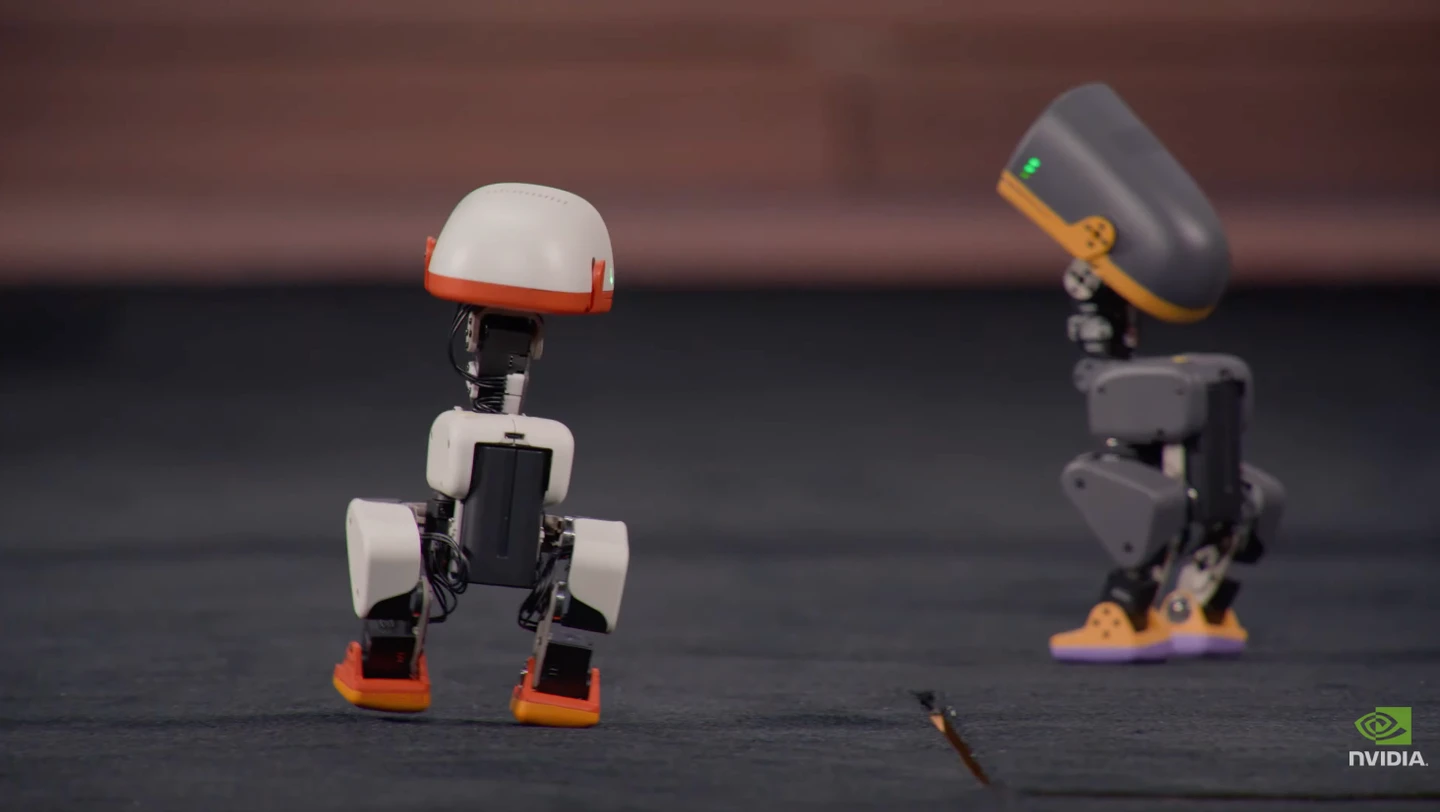
Microduck目前已能行走、坐下、蹲伏、從許多常見的跌倒情況中恢復,並能利用可活動的喙部拾取物體。此外,它也可以加裝滾輪來進行滑行。
這個平台的目的,是讓開發者能突破機器人原本內建的動作限制。他們可以試驗新的行為、重新訓練機器人,並與其他使用者分享成果。
Q:黃仁勳的機器鴨真的完成空翻了嗎?
空翻的要求是GTC柏林示範的一部分。在這場活動中,黃仁勳要求Microduck機器人執行不同的動作。
不過,有必要將表演的視覺效果與背後的技術能力區分開來。這場示範展示的是一套機器人訓練工作流程:如何將在模擬環境中學會的行為,轉移至實體機器。這並不能證明Microduck能夠可靠地完成所有被要求執行的動作。
這項區別在機器人領域尤其重要。在模擬環境中成功執行的行為,仍須在實體機器人上驗證,因為實際執行時必須考量真正的馬達、感測器、平衡控制,以及虛擬模型與實體硬體之間不可避免的差異。
讓機器人在舞台上完成一個特技,已經相當令人驚豔;但要讓它在不同條件下持續且穩定地重複完成同一個特技,則是困難得多的挑戰。
Q:為什麼Microduck示範值得關注?
多數人提到AI Agent時,通常會聯想到搜尋與研究資訊、撰寫程式碼,或自動化處理電腦上的工作。NVIDIA的這場示範,則指出了另一種應用方向:協助機器學習如何與實體世界互動。
這類技術通常稱為「物理AI」(Physical AI),它涵蓋能夠感知周遭環境、做出決策,並透過機器人或其他機器採取行動的AI系統。
模擬技術可以降低這類工作的成本,並讓整個流程更容易重複執行。開發者可以測試不同的動作、調整訓練條件,並在進入實體測試之前,同時執行多個機器人的虛擬版本。
這並不代表可以完全省略真實世界的測試,機器人仍然必須應對實際的地面表面、難以完美維持的平衡,以及各種突發狀況。但透過模擬,可以減少必須直接在實體硬體上進行的反覆試驗與錯誤修正。
對NVIDIA而言,RTX Spark是其更廣泛技術布局的一部分,目標是讓個別開發者更容易投入AI Agent開發,同時運用雲端運算資源,處理需要更強大運算能力的工作負載。
When @jensenhuang asks for a somersault, you deliver. 🦆 See how AI agents on NVIDIA RTX Spark help bring @huggingface's Microduck from simulation to the real world. https://t.co/W6qidApR2O
— NVIDIA RTX Spark (@NVIDIARTXSpark) October 21, 2026